Puntos clave
- La Pi API es una plataforma en beta de Physical Intelligence para adaptar sus modelos fundacionales de robótica a robots y aplicaciones concretas.
- El flujo es: subir datos propios del robot, ajustar un modelo Pi en el pipeline alojado y ejecutar inferencia en la infraestructura de la empresa.
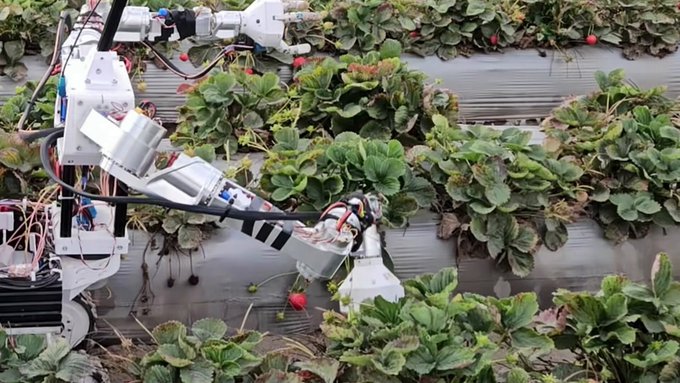
- Physical Intelligence ya trabajó con socios en tareas como cosechar fresas o ensamblar servidores, y ahora abre el acceso a más equipos.
- Todavía no hay una página dedicada a este producto: la referencia oficial es el sitio de la empresa, physicalintelligence.company, donde conviene confirmar acceso, precios y límites.
Datos rápidos
| Tipo | API en beta para modelos fundacionales de robótica |
|---|---|
| Dispositivos | Robots compatibles; acceso vía API desde equipos de desarrollo |
| Precio | No confirmado; consultar el sitio oficial |
| Idiomas | No especificado; revisar el sitio oficial |
| Lo destacado | Ajuste fino e inferencia alojados, sin stack propio |
| Dificultad | Media a alta: requiere datos de robot y conocimientos técnicos |
| Categoría | IA y modelos |
| Creador | Physical Intelligence |
| Sitio oficial | physicalintelligence.company ↗ |
| Popularidad | 🔥 412,3K Popularidad |
| Última actualización |
Qué es la Pi API y de dónde viene
La Pi API es una plataforma en fase beta creada por Physical Intelligence, la empresa detrás de los modelos fundacionales de robótica conocidos como modelos Pi. Su objetivo es que los desarrolladores adapten esos modelos de propósito general a máquinas específicas, en lugar de entrenar desde cero. La empresa anunció la beta el 13 de octubre de 2026 y presentó la propuesta como una forma de abrir a más equipos un trabajo que antes hacía junto a socios industriales seleccionados.
El contexto importa: los modelos fundacionales de robótica son redes entrenadas con grandes volúmenes de datos de movimiento y manipulación, pensadas para transferirse a distintas tareas y cuerpos robóticos. Eso las hace potentes pero también genéricas. La Pi API resuelve esa brecha permitiendo que cada equipo aporte ejemplos de su propio robot y su propia tarea, de modo que el modelo se especialice sin perder la base generalista que ya trae.
Physical Intelligence ya había trabajado con empresas de sectores diversos para adaptar sus modelos a robots y aplicaciones reales, desde la recolección de fresas hasta el ensamblaje de servidores. Esa experiencia es la que ahora se empaqueta como servicio. Aun así, no existe todavía una página dedicada a este título: la referencia oficial es el sitio de la empresa, physicalintelligence.company, donde conviene verificar el estado real de la beta.
- Modelo fundacional, no robot cerrado
No es un robot concreto ni un producto de hardware, sino una capa de software para adaptar modelos Pi a distintas máquinas.
- Pensada para equipos con datos propios
El valor aparece cuando tienes demostraciones de tu robot y quieres que el modelo aprenda tu tarea específica.
- Origen industrial
Los casos citados por la empresa, como cosechar fresas o ensamblar servidores, muestran aplicaciones muy distintas entre sí.
Cómo funciona por dentro: datos, ajuste fino e inferencia alojada
El flujo central de la Pi API tiene tres piezas. Primero, subes tus propios datos del robot, normalmente demostraciones de la tarea que quieres que aprenda. Segundo, ajustas un modelo Pi base a través del pipeline alojado que ofrece la plataforma. Tercero, ejecutas la inferencia en la infraestructura de Physical Intelligence, es decir, el modelo responde a las observaciones del robot desde sus servidores en lugar de correr en tu propio hardware.
La ventaja práctica es que el equipo evita construir y mantener su propio stack de aprendizaje automático para robótica, que suele implicar recolección de datos, entrenamiento distribuido, versionado de modelos y despliegue en tiempo real. La API asume esa carga. Para muchos equipos pequeños o de industria tradicional, esa diferencia es la que decide si un proyecto de robótica aprendida es viable o no.
El ajuste fino, en este contexto, significa tomar un modelo ya entrenado con datos diversos y especializarlo con ejemplos de tu robot y tu entorno. No se trata de reentrenar desde cero, sino de adaptar. Esa es también la razón por la que la calidad de tus demostraciones importa tanto: si los datos son escasos, ruidosos o inconsistentes, el modelo ajustado heredará esos problemas aunque la base sea sólida.
- Subida de datos del robot
Aportas demostraciones de tu tarea; la plataforma las usa para especializar el modelo base.
- Ajuste fino gestionado
El entrenamiento ocurre en el pipeline alojado, sin que tengas que montar tu propia infraestructura de entrenamiento.
- Inferencia en la nube
Las respuestas del modelo se ejecutan en la infraestructura de Physical Intelligence, no en tu equipo local.
Cómo empezar con la Pi API paso a paso
Antes de solicitar acceso, conviene preparar el terreno. La recomendación práctica es empezar con un conjunto de datos pequeño y limpio de demostraciones de la tarea, en lugar de intentar cubrir todos los casos posibles desde el principio. Un dataset reducido pero consistente suele dar mejores resultados iniciales y permite iterar más rápido cuando el modelo ya está ajustado.
El segundo paso es solicitar acceso a la beta, ya que la plataforma se anunció como beta y no como producto abierto sin restricciones. Los detalles concretos de elegibilidad, cupos y condiciones no están confirmados en la información disponible, así que lo sensato es consultar el sitio oficial de la empresa, physicalintelligence.company, antes de planificar un despliegue serio.
Una vez dentro, el orden lógico es ajustar un modelo Pi base con tus datos, validar el comportamiento en condiciones controladas y solo después escalar hacia un despliegue completo. Trata la primera fase como una prueba de concepto: mide si el modelo ajustado generaliza a variaciones de iluminación, posición de objetos o ligeros cambios de entorno, porque ahí es donde suelen aparecer las sorpresas.
- Empieza con datos pequeños y limpios
Un conjunto reducido de demostraciones coherentes es mejor punto de partida que un dataset enorme y desordenado.
- Solicita acceso a la beta
La plataforma se anunció en fase beta; confirma en el sitio oficial los requisitos y la disponibilidad real.
- Valida antes de escalar
Prueba el modelo ajustado en condiciones controladas y con variaciones antes de llevarlo a producción.
Casos de uso, comparaciones y límites que debes conocer
Los escenarios donde más sentido tiene la Pi API son aquellos con tareas repetitivas pero difíciles de programar a mano: manipulación de objetos deformables, recolección en entornos agrícolas, alimentación de líneas de montaje o ensamblaje de componentes. La empresa citó precisamente ejemplos como cosechar fresas y ensamblar servidores, dos extremos que muestran el rango de aplicación. Si tu robot ya existe y solo le falta adaptarse a una tarea concreta, esta propuesta encaja mejor que si aún estás definiendo el hardware.
Frente a alternativas como entrenar tu propio modelo desde cero, la Pi API reduce el esfuerzo de ingeniería y acelera el tiempo hasta la primera prueba. Frente a soluciones de robótica más cerradas, ofrece flexibilidad para distintas máquinas y aplicaciones. La contrapartida es la dependencia de una plataforma externa para el ajuste y la inferencia, algo que conviene sopesar si tus datos o tu operación son sensibles.
Entre los límites y preguntas abiertas: no hay página dedicada al producto, no se conocen precios ni límites de uso, y no está claro qué robots o formatos de datos son compatibles. Tampoco se especifican idiomas soportados ni detalles de arquitectura más allá de que son modelos fundacionales. Todo eso debe confirmarse en el sitio oficial. La Pi API es prometedora, pero está en beta y conviene tratarla como tal.
- Encaja bien en tareas difíciles de programar
Manipulación flexible, agricultura o ensamblaje son ejemplos donde el aprendizaje desde demostraciones aporta más que reglas fijas.
- Comparada con entrenar desde cero
Ahorra infraestructura y tiempo, pero te ata a la plataforma para ajuste e inferencia.
- Preguntas sin respuesta todavía
Precios, compatibilidad de robots, formatos de datos y límites de uso no están confirmados; verifica en el sitio oficial.
Guía paso a paso
Reúne demostraciones de tu robot
Graba o registra ejemplos de la tarea que quieres automatizar, con el robot real y en condiciones representativas. Prioriza pocas demostraciones bien ejecutadas sobre muchas con errores. Este dataset será la base del ajuste fino.
Solicita acceso a la beta
La Pi API se anunció como beta, así que el acceso probablemente requiere aprobación. Consulta el sitio oficial de Physical Intelligence, physicalintelligence.company, para conocer el proceso vigente. No asumas que está abierta a cualquiera sin confirmarlo.
Ajusta un modelo Pi base
Sube tus datos y lanza el ajuste fino a través del pipeline alojado. Empieza con un modelo base y una sola tarea para entender cómo responde. Documenta la configuración para poder repetir el proceso cuando cambies los datos.
Prueba la inferencia en tu robot
Ejecuta el modelo ajustado desde la infraestructura de la plataforma y observa el comportamiento en condiciones controladas. Varía iluminación, posiciones y objetos para ver si generaliza. Anota los fallos, porque suelen indicar qué datos faltan.
Itera y luego escala
Corrige el dataset según lo aprendido y repite el ajuste. Cuando el rendimiento sea estable, pasa a un despliegue más amplio. Mantén un plan de contingencia por si la plataforma cambia condiciones o límites durante la beta.
Preguntas frecuentes
¿Cuánto cuesta la Pi API?
No hay información pública confirmada sobre precios ni sobre si habrá un nivel gratuito. Al tratarse de una beta anunciada por Physical Intelligence, es habitual que las condiciones se negocien o se comuniquen a los equipos aceptados. Lo más fiable es consultar el sitio oficial de la empresa, physicalintelligence.company, y preguntar directamente antes de planificar un presupuesto.
¿Qué necesito para probarla?
Necesitas un robot sobre el que puedas recoger datos y un conjunto de demostraciones de la tarea que quieras que aprenda. También hace falta acceso a la beta, que no está garantizado para todo el mundo. No se conocen requisitos exactos de formatos de datos ni de compatibilidad de hardware, así que conviene confirmarlos con la empresa antes de invertir tiempo en preparar un dataset grande.
¿En qué se diferencia de entrenar mi propio modelo de robótica?
La diferencia principal es que no construyes ni mantienes el stack de aprendizaje automático: la plataforma se encarga del ajuste fino y de la inferencia. Eso reduce costes de ingeniería y acelera las primeras pruebas. A cambio, dependes de una infraestructura externa y de las condiciones de la beta, algo que puede no encajar si tus datos son sensibles o si necesitas control total sobre el modelo.
¿Qué tipo de tareas se pueden adaptar?
Physical Intelligence ha mencionado aplicaciones muy distintas, desde la recolección de fresas hasta el ensamblaje de servidores, lo que sugiere un enfoque amplio y no limitado a un sector. En general, encajan tareas de manipulación y movimiento que son difíciles de programar con reglas fijas. No hay una lista oficial cerrada de casos soportados, así que valora si tu tarea concreta se parece a esos ejemplos.
¿Es seguro subir los datos de mi robot a la plataforma?
No se han publicado detalles sobre políticas de privacidad, retención de datos o uso de la información enviada. Antes de subir datos sensibles, conviene revisar los términos que ofrezca la empresa y preguntar explícitamente cómo se almacenan y si se usan para mejorar modelos generales. Si tu operación es confidencial, ese punto debería ser una condición previa, no una duda posterior.





